순서도 시작 라쿤봇객체생성 home자세 여기서부터는 무한반복 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리체크: 3.5이하이면 소리내기
NODE ARCHIVE · REAL DIAGRAM BRIEFS
Diagram Examples from Real Visitor Prompts
Browse eligible diagrams shared by FreeDiagram visitors, inspect the exact prompts, and build your own version.
Browse 99 real creationsCOMMUNITY OUTPUTS · EXACT PROMPTS
All visitor creations
Showing 25–48 of 99. No stock examples or system defaults. Choose a tool, study a real result, then reopen its prompt as your starting point.
순서도 시작 라쿤봇객체생성 home자세 while true (무한반복) 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리체크: 3.5이하이면 소리내기
순서도 시작 라쿤봇객체생성 home자세 while true (무한반복) 배터리체크: 3.5이하이면 소리내기 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성 home자세 while true (무한반복) 키==왼쪽화살표 : 1번관절 증가 키==오른쪽화살표 : 1번관절 감소 키==위화살표 : 2번관절 증가 키==아래화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작 배터리체크:3.5이하이면 소리내기
순서도 시작 라쿤봇객체생성 home자세 while true (무한반복) 배터리체크-3.5이하이면 소리내기 키==왼쪽화살표 : 1번관절 증가 키==오른쪽화살표 : 1번관절 감소 키==위화살표 : 2번관절 증가 키==아래화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성 배터리체크-3.5이하이면 소리내기 home자세 while true (무한반복) 키==왼쪽화살표 : 1번관절 증가 키==오른쪽화살표 : 1번관절 감소 키==위화살표 : 2번관절 증가 키==아래화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성 배터리체크-3.9이하이면 소리내기 home자세 while true (무한반복) 키==왼쪽화살표 : 1번관절 증가 키==오른쪽화살표 : 1번관절 감소 키==위화살표 : 2번관절 증가 키==아래화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성 배터리체크-39이하이면 소리내기 home자세 while true (무한반복) 키==왼쪽화살표 : 1번관절 증가 키==오른쪽화살표 : 1번관절 감소 키==위화살표 : 2번관절 증가 키==아래화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성 배터리체크-39이하이면 소리내기 home자세 while true (무한반복) 키==위화살표 : 1번관절 증가 키==아래화살표 : 1번관절 감소 키==왼쪽화살표 : 2번관절 증가 키==오른쪽화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성 배터리체크 home자세 while true (무한반복) 키==위화살표 : 1번관절 증가 키==아래화살표 : 1번관절 감소 키==왼쪽화살표 : 2번관절 증가 키==오른쪽화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성-배터리체크-home자세 while true (무한반복) 키==위화살표 : 1번관절 증가 키==아래화살표 : 1번관절 감소 키==왼쪽화살표 : 2번관절 증가 키==오른쪽화살표 : 2번관절 감소 키==Q : 3번관절 증가 키==A : 3번관절 감소 키==W : 4번관절 증가 키==S : 4번관절 감소 키==스페이스: 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
순서도 시작 라쿤봇객체생성-배터리체크-home자세 while true (무한반복) 키==위화살표 이면 1번관절 증가 키==아래화살표 이면 1번관절 감소 키==왼쪽화살표 이면 2번관절 증가 키==오른쪽화살표 이면 2번관절 감소 키==Q 이면 3번관절 증가 키==A 이면 3번관절 감소 키==W이면 4번관절 증가 키==S 이면 4번관절 감소 키==스페이스이면 현재 상태가 집기 이면 놓기로 동작, 현재 상태가 놓기면 집기로 동작
시작-라쿤봇객체생성-배터리체크-home자세-while true (무한반복)-키==위화살표:1번증가-키==아래화살표: 1번감소-키==좌화살표:2번증가-키==우화살표: 2번감소-키==Q:3번증가-키==A: 3번감소-키==W:4번증가-키==S: 4번감소-키==스페이스:현재 집기면 놓기, 현재놓기면 집기
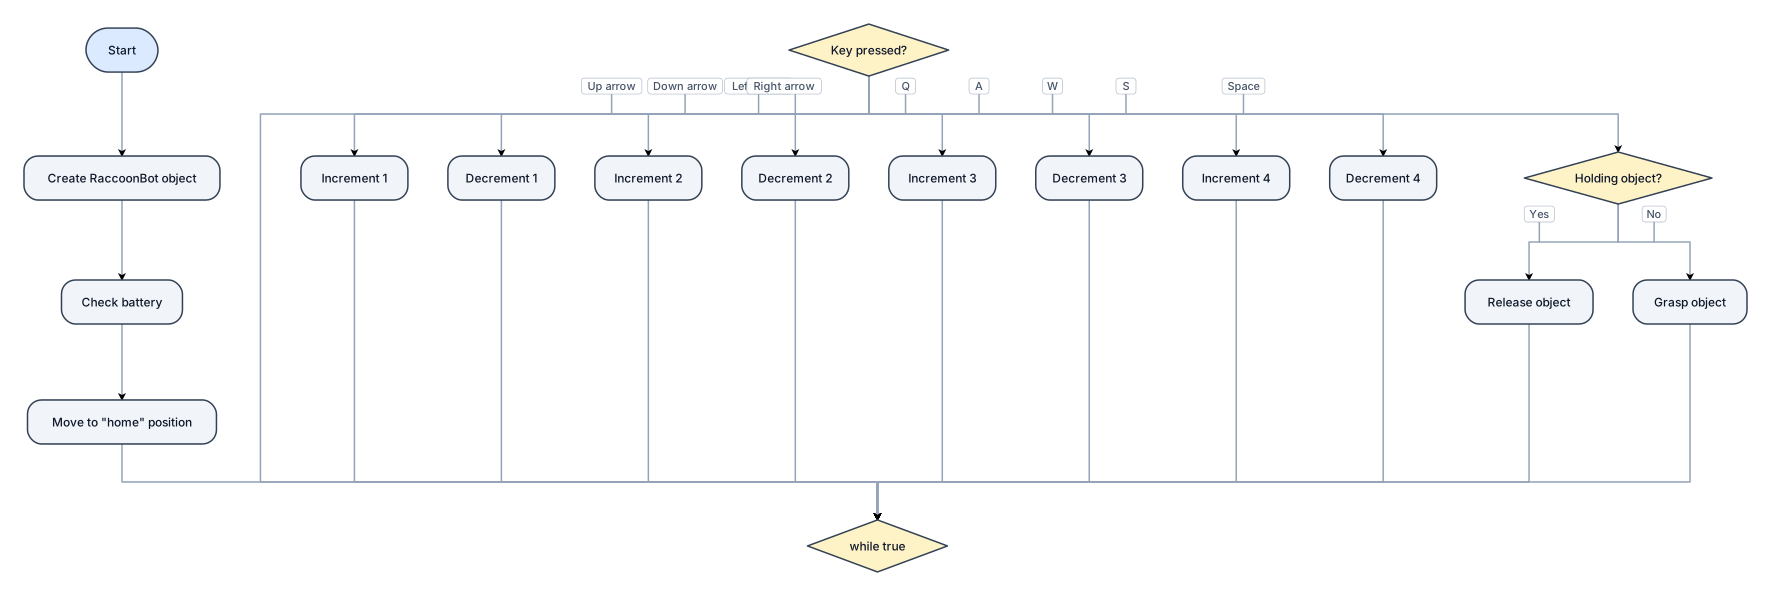
Start – Create RaccoonBot object – Check battery – Move to 'home' position – while true (infinite loop) – Key == Up arrow: increment 1; Key == Down arrow: decrement 1; Key == Left arrow: increment 2; Key == Right arrow: decrement 2; Key == Q: increment 3; Key == A: decrement 3; Key == W: increment 4; Key == S: decrement 4; Key == Space: if currently holding an object, release it; if not holding anything, grasp an object.
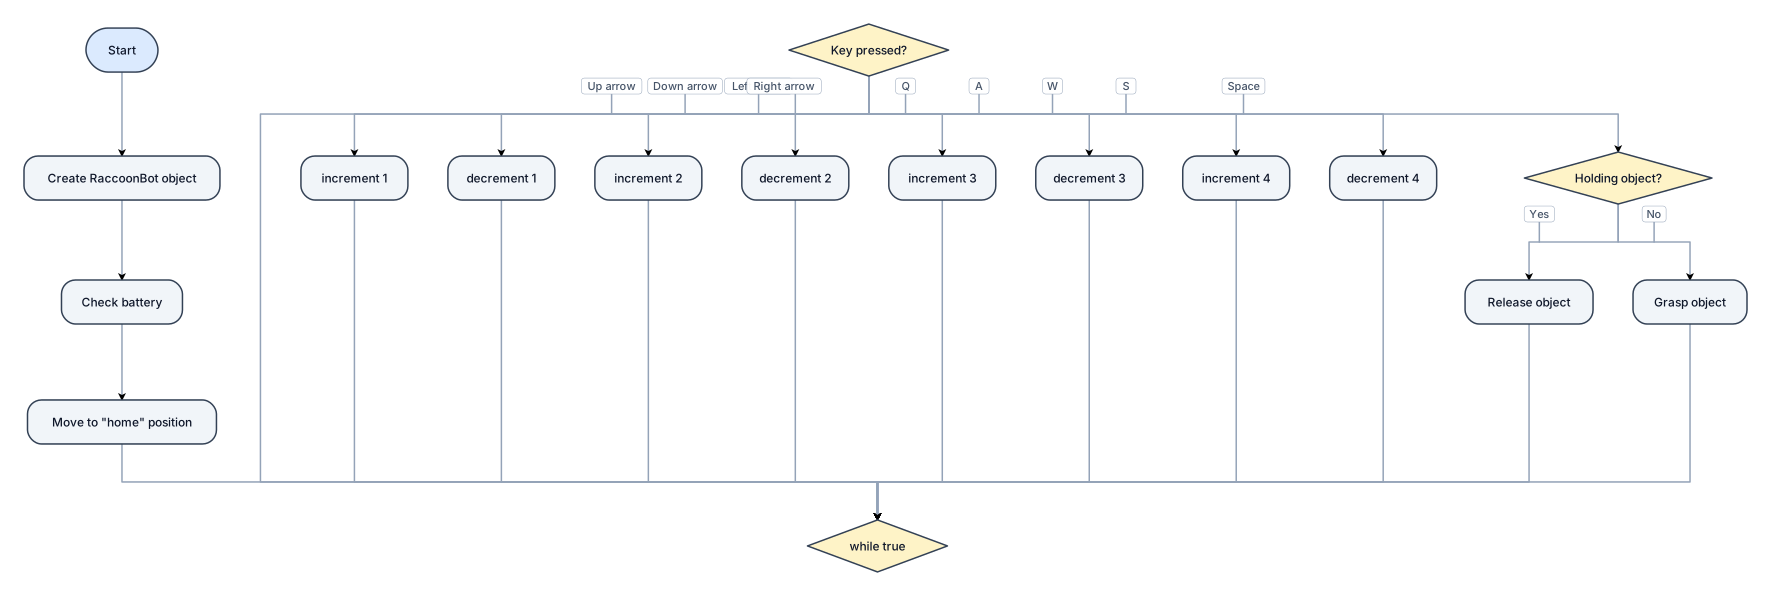
Start – Create RaccoonBot object – Check battery – Move to 'home' position – while true (infinite loop) Key == Up arrow - increment 1; Key == Down arrow - decrement 1; Key == Left arrow - increment 2; Key == Right arrow - decrement 2; Key == Q - increment 3; Key == A - decrement 3; Key == W - increment 4; Key == S - decrement 4; Key == Space: if currently holding an object, release it; if not holding anything, grasp an object.
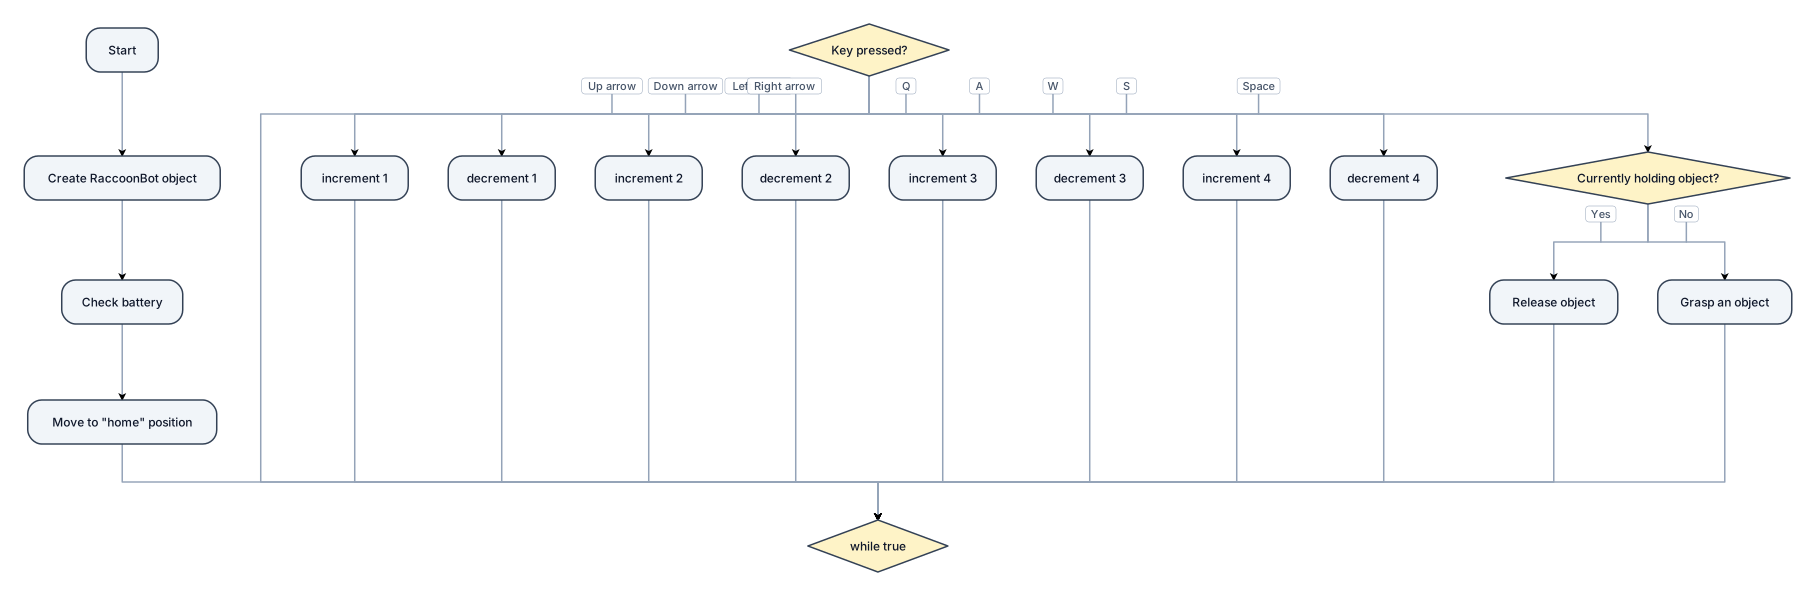
Start – Create RaccoonBot object – Check battery – Move to 'home' position – while true (infinite loop) – Key == Up arrow: increment 1; Key == Down arrow: decrement 1; Key == Left arrow: increment 2; Key == Right arrow: decrement 2; Key == Q: increment 3; Key == A: decrement 3; Key == W: increment 4; Key == S: decrement 4; Key == Space: if currently holding an object, release it; if not holding anything, grasp an object.
IoT 위치태그용 태양광 밧데리 전원부 회로설계 및 부품 추전해줘
위치정보를 위한 태그회로도. MCU,GPS,NOR Memory,Zigbee Interface 회로도 그려줘
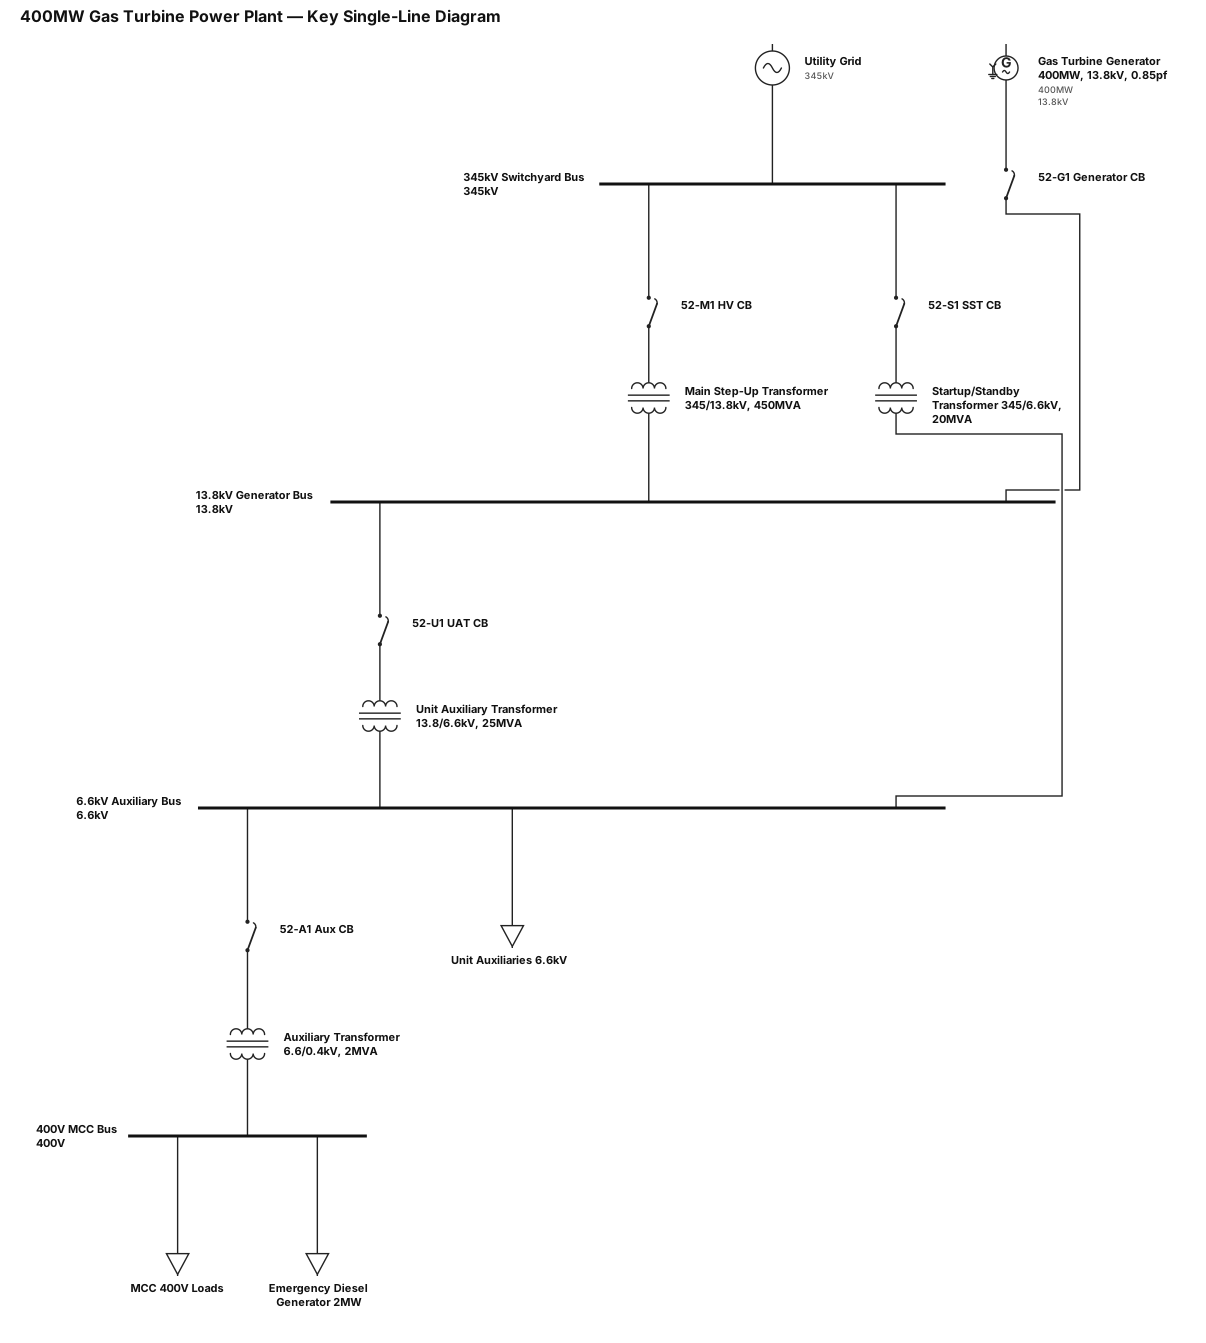
GAS 터빈 400MW 급 발전소의 기본 SLD 를 그려줘 (KEY SLD). 기본 STANDARD
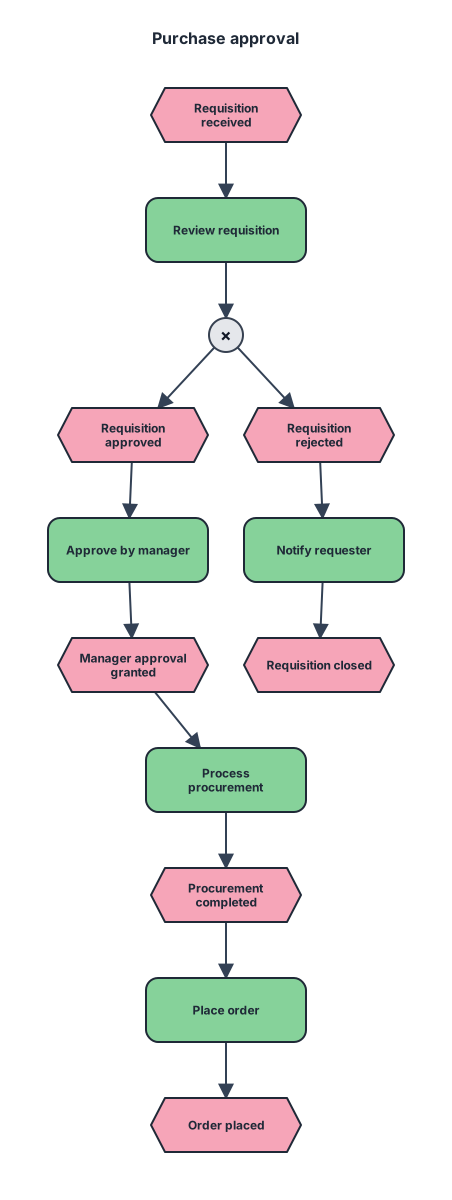
An event-driven process chain for purchase approval from requisition received through manager approval, procurement, and order placed
Process map 그려줘 ID 수행주체 업무활동 연결 업무 판단조건 T01 각 팀 KPI 실적자료 갱신 T02 - T02 KPI 담당팀 실적 확인 및 검증 T03 - T03 KPI 담당팀 KPI 상시 모니터링 T04 - T04 KPI 담당팀 이상징후 발생 여부 정상→T03, 이상→T05 KPI별 관리기준 T05 KPI 담당팀 문제 및 원인 분석 T06 - T06 KPI 담당팀 개선과제 도출 및 계획 수립 T07 - T07 각 팀 개선활동 실행 T08 - T08 KPI 담당팀 개선효과 달성 여부 달성→T03, 미달성→T05 개선목표 충족 여부
주문관리 프로세스 그려줘
UPS와 이중 유틸리티 공급이 있는 데이터센터 전력 시스템
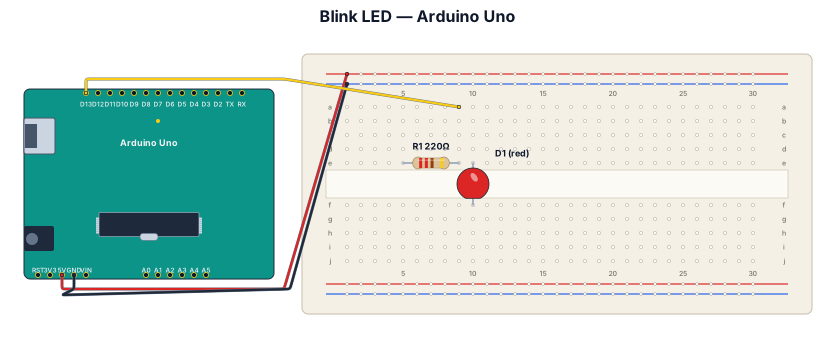
아두이노 우노로 220옴 저항과 LED 깜빡이기 (헬로월드)