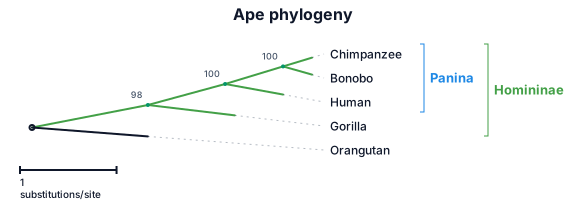
유인원의 계통수: 사람, 침팬지, 보노보, 고릴라, 오랑우탄, 가지 길이와 부트스트랩 지지도 포함
NODE ARCHIVE · REAL DIAGRAM BRIEFS
Diagram Examples from Real Visitor Prompts
Browse eligible diagrams shared by FreeDiagram visitors, inspect the exact prompts, and build your own version.
Browse 99 real creationsCOMMUNITY OUTPUTS · EXACT PROMPTS
All visitor creations
Showing 1–24 of 99. No stock examples or system defaults. Choose a tool, study a real result, then reopen its prompt as your starting point.
화학 반응기 공급 시스템용 P&ID: 공급 탱크, 원심 펌프, PID 컨트롤러가 제어 밸브를 구동하는 유량 전송기, 반응기 입구 전 열교환기, 주요 배관에는 넘버링
화학 반응기 공급 시스템용 P&ID: 공급 탱크, 원심 펌프, PID 컨트롤러가 제어 밸브를 구동하는 유량 전송기, 반응기 입구 전 열교환기
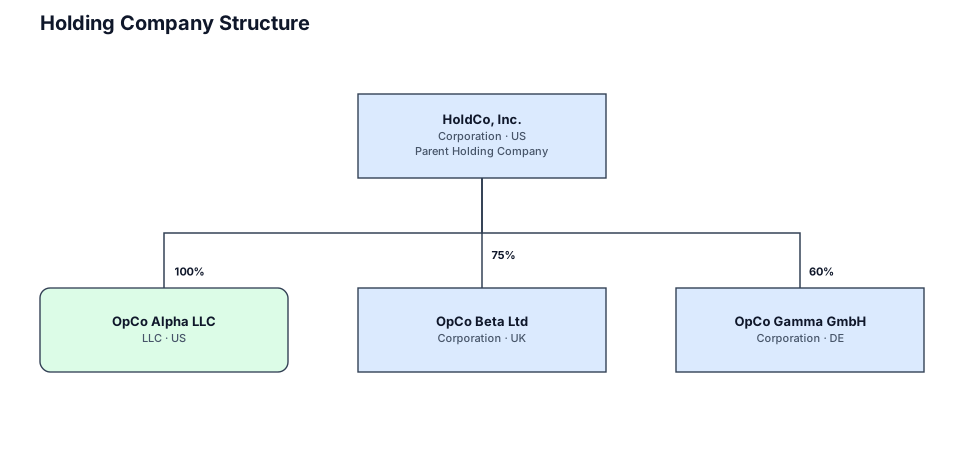
A legal entity structure for a holding company owning three operating subsidiaries with ownership percentages
Special-Use 사용하면 모바일, New 아웃룩 사용. 사용하지 않으면 Classic 아웃룩만 사용
스타트업이 신규 기능을 직접 개발할지, 구매할지, 파트너십을 맺을지 결정하는 의사결정 트리. 비용, 속도, 전략적 통제력을 평가합니다.
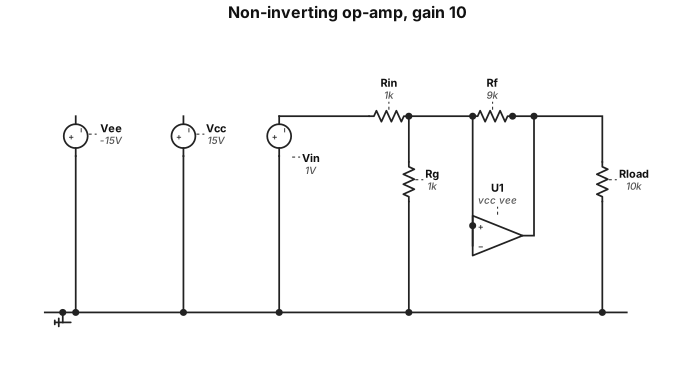
이득 10의 비반전 연산 증폭기 회로, 1kΩ 입력 저항과 9kΩ 피드백 저항 사용
제목 넣어주고 "문서 일치성 체계도"로 해줘. (주)해동전자라는 마크도 넣어주고. 1. 공정 흐름도 (공정 순서, 공정 번호, 공정명, 설비명, SUB/MAIN/외주 구분, 전체 공정 배열의 기준) 2. FMEA (공정단계, 요구사항, 잠재적 고장형태 / 영향, 특별특성 지정, 고장원인, 현공정관리) 3. 관리계획서(공정번호, 특별특성, 관리항목, 관리기준, 이상발생 시 조치사항) 4. 현장지침(공정명, 작업방법, 특별특성 표시, 관리기준 등 반영, 이상발생 시 조치 절차)가 모두 이어져서 연계성을 이루고 일치화되어야 한다는 체계도를 만들어줘. 참고로 나는 자동차 부품사에서 근무 중이야.
문서 일치성 체계도를 만들어줘. 1공정 흐름도 2 fmea 3관리계획서 4현장지침이 모두 이어지도록. 참고로 나는 자동차 부품사에서 근무 중이야.
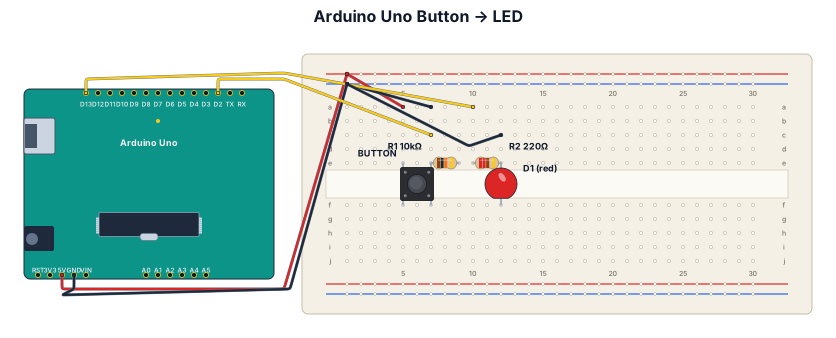
아두이노 우노로 버튼 누르면 LED 켜지는 회로: D2에 풀다운 저항이 있는 버튼, D13에 220옴 저항이 있는 LED
DSP 28335에 모든 통신 및 IO 10개 ADC 10개, 동작을 위한 회로를 그려줘
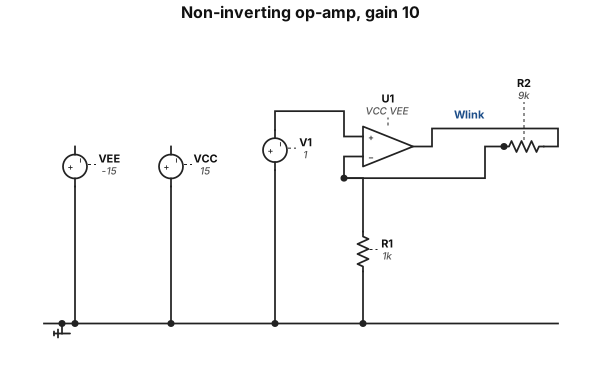
이득 10의 비반전 연산 증폭기, 1kΩ 입력 저항과 9kΩ 피드백 저항 사용
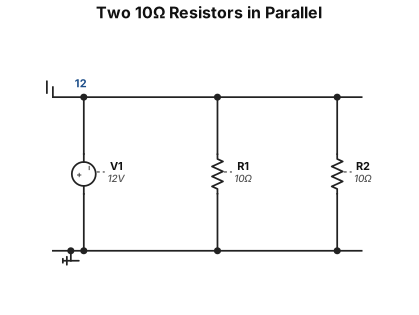
두 개의 10옴 저항이 병렬로 연결된 회로
순서도 시작 라쿤봇객체생성 home자세 while true: 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리체크: 3.5이하이면 소리내기 certifi
배터리 값 출력 후 값이 3.5 이하이면 "경고 : 배터리 충전 필요" 출력 기본 자세로 셋 만일... j키 : 1번 관절 값 증가 l키 : 1번 관절 값 감소 i키 : 2번 관절 값 증가 k키 : 2번 관절 값 감소 o키 : 잡기 토글(잡은 상태일 때 놓고 놓은 상태일 때 잡기) u키 : 3번 관절 값 증가 h키 : 3번 관절 값 감소 y키 : 4번 관절 값 증가 g키 : 4번 관절 값 감소 아니오 없애
배터리 값 출력 후 값이 3.5 이하이면 "경고 : 배터리 충전 필요" 출력 기본 자세로 셋 만일... j키 : 1번 관절 값 증가 l키 : 1번 관절 값 감소 i키 : 2번 관절 값 증가 k키 : 2번 관절 값 감소 o키 : 잡기 토글(잡은 상태일 때 놓고 놓은 상태일 때 잡기) u키 : 3번 관절 값 증가 h키 : 3번 관절 값 감소 y키 : 4번 관절 값 증가 g키 : 4번 관절 값 감소
배터리 값 출력 후 3.5 이하이면 "경고 : 배터리 충전 필요" 출력하기 기본 자세로 셋 만일... j키 : 1번 관절 값 증가 l키 : 1번 관절 값 감소 i키 : 2번 관절 값 증가 k키 : 2번 관절 값 감소 o키 : 잡기 토글(잡은 상태일 때 놓고 놓은 상태일 때 잡기) u키 : 3번 관절 값 증가 h키 : 3번 관절 값 감소 y키 : 4번 관절 값 증가 g키 : 4번 관절 값 감소
배터리 값 출력 기본 자세로 셋 만일... j키 : 1번 관절 값 증가 l키 : 1번 관절 값 감소 i키 : 2번 관절 값 증가 k키 : 2번 관절 값 감소 o키 : 잡기 토글(잡은 상태일 때 놓고 놓은 상태일 때 잡기) u키 : 3번 관절 값 증가 h키 : 3번 관절 값 감소 y키 : 4번 관절 값 증가 g키 : 4번 관절 값 감소
순서도 시작 라쿤봇객체생성 home자세 while true: 키==왼쪽 화살표 : 1번 관절 증가 : 최대 값=120 키==오른쪽 화살표 : 1번 관절 감소 : 최소 값=-120 키==위 화살표 : 2번 관절 증가 : 최대 값=30 키==아래 화살표 : 2번 관절 감소 : 최소 값=-90 키==Q : 3번 관절 증가 : 최대 값=0 키==A : 3번 관절 감소 : 최소 값=-150 키==W : 4번 관절 증가 : 최대 값=105 키==S : 4번 관절 감소 : 최소 값=-105 키==스페이스 : 토글, 눌렀을 때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리 체크: 3.5이하이면 소리 내기
라쿤봇객체생성 home자세 while true: 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리체크: 3.5이하이면 소리내기
시작하면 ㅗㅗ해줘
순서도 시작 라쿤봇객체생성 home자세 while true: 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리체크: 3.5이하이면 소리내기
순서도 시작 라쿤봇객체생성 home자세 while true: 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리체크: 3.5이하이면 소리내기
순서도 시작 라쿤봇객체생성 home자세 무한반복 { 키==왼쪽화살표 : 1번관절 증가 : 최대값=120 키==오른쪽화살표 : 1번관절 감소 : 최소값=-120 키==위화살표 : 2번관절 증가 : 최대값=30 키==아래화살표 : 2번관절 감소 : 최소값=-90 키==Q : 3번관절 증가 : 최대값=0 키==A : 3번관절 감소 : 최소값=-150 키==W : 4번관절 증가 : 최대값=105 키==S : 4번관절 감소 : 최소값=-105 키==스페이스 : 토글 눌렀을때의 상태가 집기 이면 놓기로 동작, 상태가 놓기면 집기로 동작 배터리체크: 3.5이하이면 소리내기 }